感知与传感器 (Perception & Sensors)
控制传感器电源、采集单帧图像,并探测外部信标。
开启或关闭激光雷达电源 (Power On or Off the Lidar)
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"action": "power_on"}' \
  http://192.168.25.25:8090/services/baseboard/power_on_lidar
参数
class PowerOnRequest {
  action: "power_on" | "power_off";
}
开启或关闭深度摄像头电源 (Power On or Off the Depth Camera)
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"enable": true}' \
  http://192.168.25.25:8090/services/depth_camera/enable_cameras
参数
class EnableDepthCameraRequest {
  enable: boolean;
}
获取 RGB 图像 (Get RGB Image)
自 2.8.0 起,需要 caps.supportsGetRgbImage。
检索 RGB 摄像头的最新图像。这类似于 WebSocket RGB 图像流 (WebSocket RGB Image Stream),但对于仅需偶尔获取图像的应用场景更高效。
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"topic": "/rgb_cameras/front/compressed"}' \
  http://192.168.25.25:8090/services/get_rgb_image
响应格式与 WebSocket Topic 相同。
获取导航缩略图 (Get Nav. Thumbnail)
自 2.8.0 起,需要 caps.supportsGetNavThumbnail。
检索机器人及其周围环境的图像快照,包括地图、代价地图、点云和虚拟墙。
图像尺寸为 200x200 像素,可用于错误报告。
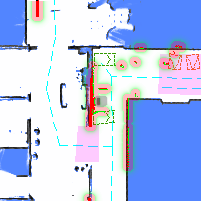
{
  "stamp": 1707211001,
  "map_name": "Ground Floor",
  "map_uid": "xxxxx",
  "map_version": 3,
  "overlays_version": 8,
  "map": {
    "resolution": 0.05,
    "size": [200, 200],
    "origin": [12.12345, -3.12345],
    "data": "iVBORw0KGgoAAAANS..." // base64 编码的 PNG
  }
}
探测 V2X 信标 (Probe V2X Beacons)
此服务向信标发送消息以激活它们数秒。这对于测试连接性并触发响应非常有用。
curl -X POST \
  -H "Content-Type: application/json" \
  http://192.168.25.25:8090/services/probe_v2x_beacons
使用 V2X 健康状态 (V2X Health State) WebSocket Topic 来监控信标响应和健康状态。