感知与摄像头 (Perception & Cameras)
传感器数据:点云、检测对象和摄像头视频流。
激光雷达点云 (LiDAR Point Cloud)
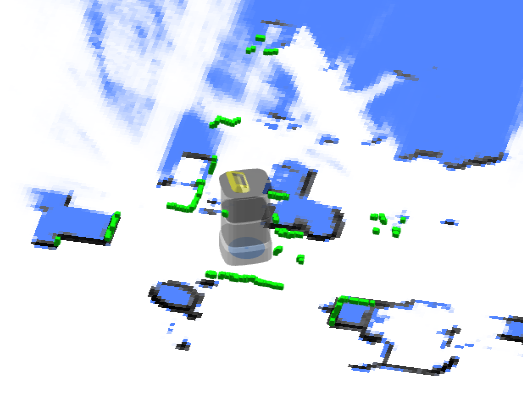
用于 SLAM 的点云 (Point Cloud Used for SLAM)
来自一个或多个用于 SLAM 的激光雷达设备(如果有)的组合点云。 坐标位于世界坐标系中。
{
  "topic": "/scan_matched_points2",
  "stamp": 1653302201889,
  "points": [
    [7.83, 3.84, 0.04],
    [7.8, 3.88, 0.04],
    [7.79, 4.14, 0.04]
    ...
  ]
}
单个激光雷达设备的点云 (Point Cloud for Individual LiDAR Devices)
自 2.12.0 起
此 Topic 用于调试单个激光雷达设备。 坐标位于世界坐标系中。
常用的 Topic 名称 include:
/horizontal_laser_2d/matched
/left_laser_2d/matched
/right_laser_2d/matched
/lt_laser_2d/matched (左前上)
/rb_laser_2d/matched (右后下)
{
  "topic": "/horizontal_laser_2d/matched",
  "stamp": 1741764468.939,
  "fields": [
    {
      "name": "x",
      "data_type": "f32"
    },
    {
      "name": "y",
      "data_type": "f32"
    },
    {
      "name": "z",
      "data_type": "f32"
    },
    {
      "name": "intensity",
      "data_type": "f32"
    }
  ],
  "data": "QphAQHPLmkHDpvk/xcTEPk+RQED22ppBp6..." // Base64 编码的二进制数据。
}
视觉检测对象 (Vision Detected Objects)
注意
实验性功能
enum VisualObjectLabel {
  none = 0,
  person = 1, // 人
  platformHandTruck = 2, // 平台手推车
  scaffold = 3, // 脚手架
  queueStand = 4, // 排队隔离带
  portableGrandstand = 5, // 便携式看台
}
{
  "topic": "/vision_detected_objects",
  "boxes": [
    {
      "pose": { "pos": [0.32, 0.97], "ori": 0.0 }, // 物体的位置和朝向。
      "dimensions": [0.0, 0.0, 0.0], // 物体的宽、长、高。
      "value": 0.8005573153495789,
      "label": 1 // VisualObjectLabel
    },
    {
      "pose": { "pos": [0.63, 1.08], "ori": 0.0 },
      "dimensions": [0.0, 0.0, 0.0],
      "value": 0.5348057150840759,
      "label": 1
    },
    {
      "pose": { "pos": [0.51, 0.74], "ori": 0.0 },
      "dimensions": [0.0, 0.0, 0.0],
      "value": 0.41888049244880676,
      "label": 1
    }
  ]
}
RGB 视频流 (RGB Video Stream)
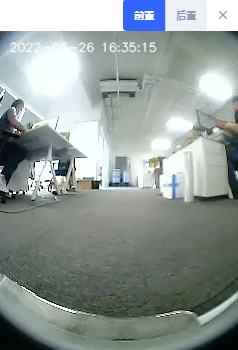
H.264 编码的数据流。
{
  "topic": "/rgb_cameras/front/video",
  "stamp": 1653303702.821,
  "data": "AAAAAWHCYADAAb5Bv4yqqseHIsjRwL5E4C4uX/CmRcXVaxddV3zf5uZO..."
}
提示
对于浏览器或 Node.js,可以使用 jmuxer 解码该流。 使用 flushingTime: 0 以最小化延迟。
this.jmuxer = new JMuxer({
  node: myNativeElement,
  mode: "video",
  flushingTime: 0,
});
当前 Topic(可能因设备而异):
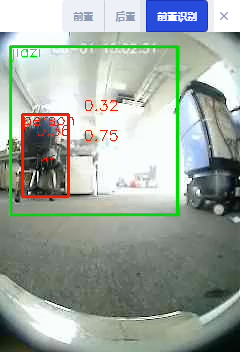
/rgb_cameras/front/video/rgb_cameras/back/video/rgb_cameras/front_augmented/video: 用于调试基于视觉的对象检测的增强视频流。
RGB 图像流 (RGB Image Stream)
JPEG 编码的图像流。
提示
图像流比 H264 视频流大得多。对于互联网传输,请使用视频流。
{
  "topic": "/rgb_cameras/front/compressed",
  "stamp": 1653303702.821,
  "format": "jpeg",
  "data": "YXNkZmFzZndlcndldHNhZGZhc2Rmd2V0cjJ5NDVqdHltNDU2..."
}
当前 Topic:(不同设备可能有所不同)
/rgb_cameras/front/compressed/rgb_cameras/back/compressed
深度摄像头图像 (Depth Camera Images)
自 2.12.0 起
{
  "topic": "/depth_camera/downward/image",
  "size": [160, 100],
  "data": "iVBORw0KGgoAAAANSUhEUgAAALYAAAA7BAAAAA..." // Base64 编码的 PNG 文件。
}
常用的 Topic 名称包括:
/depth_camera/downward/image
/depth_camera/upward/image
/depth_camera/forward/image
外部 RGB 摄像头数据 (External RGB Camera Data)
如果机器人没有内置 RGB 摄像头,可以安装外部摄像头将数据回传给机器人。这使得监控和基于视觉的功能能够保持运行。
控制通道
收到此 Topic 后,周边设备应:
- 打开相应的摄像头
- 设置所需的分辨率和 FPS
- 通过数据通道回传数据
{
  "topic": "/external_rgb_camera_control",
  "enabled_devices": [
    {
      "name": "Front Camera",
      "width": 320,
      "height": 240,
      "fps": 5,
      "external_data_topic": "/external_rgb_data/front"
    }
  ]
}
数据通道
使用此通道向机器人发送 RGB 数据。
{
  "topic": "/external_rgb_data/front", // 在控制通道的 `external_data_topic` 中指定的 Topic
  "format": "jpeg", // 必须为 jpeg
  "stamp": 1655896161.012, // 图像的时间戳
  "data": "Aasdfwe3424..." // base64 编码的 JPEG 数据
}