系统与电源 (System & Power)
设备健康与日常状态:电池、传感器电源状态、报警、应用事件和 IO 引脚。
电池状态 (Battery State)
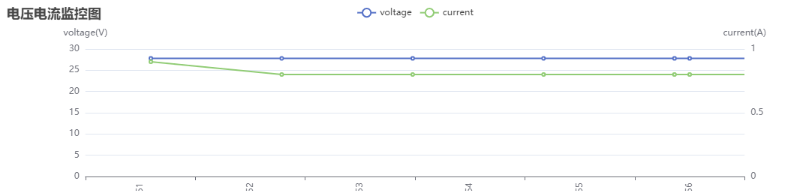
{
  "topic": "/battery_state",
  "secs": 1653299708, // 时间戳。
  "voltage": 26.3, // 电池电压。
  "current": 3.6, // 电池电流。通常充电时为负,运行时为正。
  "percentage": 0.64, // 电池百分比。
  "power_supply_status": "discharging" // charging/discharging/full (充电/放电/充满)。
}
详细电池状态 (Detailed Battery State)
自 2.11.0 起
{
  "topic": "/detailed_battery_state",
  "secs": 1653299708, // 时间戳。
  "voltage": 26.3, // 电池电压。
  "current": 3.6, // 电池电流。通常充电时为负,运行时为正。
  "percentage": 0.64, // 电池百分比。
  "power_supply_status": "discharging", // charging/discharging/full。
  "cell_voltages": [4.141, 4.138, 4.139, 4.133, 4.136, 4.138, 4.138],
  "capacity": 14.0, // Ah
  "design_capacity": 15.0, // Ah
  "state_of_health": 0.93, // 百分比。
  "cycle_count": 80
}
传感器管理状态 (Sensor Manager State)
type PowerState =
  | "awake" // 正常运行
  | "awakening" // 正在从睡眠恢复到唤醒。通常持续 2-3 秒。
  | "sleeping"; // 睡眠时,部分传感器会关闭。
{
  "topic": "/sensor_manager_state",
  "power_state": "awake" // 见 PowerState
}
报警 (Alerts)
此 Topic 包含当前处于激活状态的报警。
应用程序应监控报警并采取适当措施,例如:
- 当电量低时返回充电桩 (8501),或在电量极低时关闭机器人 (8003)。
- 向用户发出对接错误警告 (10001, 10002, 10003)。
- 向用户发出潜在的机器人倾翻警告 (4008)。
- 在创建新地图前,向用户发出 IMU 校准错误警告 (4501, 4502)。
- 通知我们应用程序崩溃 (1001, 1002, 1003, 1004, 2001, 3001, 4001, 11001 等)。
- 通知我们传感器错误 (4009, 5001 等)。
报警的完整列表可在此 URL 找到。
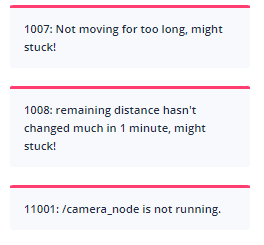
{
  "topic": "/alerts",
  "alerts": [
    {
      "code": 6004,
      "level": "error",
      "msg": "Kernel temperature is higher than 80!"
    }
  ]
}
应用事件 (App Events)
订阅 /app_events 可接收应用事件。此 Topic 不缓存,订阅前发布的事件不会重播。事件使用可靠通道,但该通道不是持久化事件日志。
此 Topic 使用 protobuf 帧格式,其 wrapper 类型为 APP_EVENT (27),负载为 app_event(字段 37):
message AppEvent {
  string node_id = 1;
  uint64 stamp_ns = 2;
  string message = 3;
}
node_id 标识事件所属节点,stamp_ns 是纳秒时间戳,message 是事件文本。请将 stamp_ns 保留为 64 位整数或十进制字符串,以避免精度损失。
设备信息 (Device Info)
适用于已经建立 WebSocket 连接但不希望进行单独 REST API 请求的客户端。
请求:
{ "topic": "/get_device_info_brief" }
响应:
{
  "topic": "/device_info_brief",
  "rosversion": "1.15.11",
  "rosdistro": "noetic",
  "axbot_version": "master-pi64",
  "device": {
    "model": "waiter"
  },
  "baseboard": {
    "firmware_version": "22032218"
  },
  "wheel_control": {
    "device_type": "amps",
    "firmware_version": "amps_20211103"
  },
  "lidar": {
    "model": "ld06"
  },
  "bottom_sensor_pack": {
    "firmware_version": ""
  },
  "depth_camera": {
    "firmware_version": ""
  },
  "remote_params": {
    "tags": [
      "ihawk_crossfire",
      "RGB_external",
      "strongest_lidar_match",
      "mute_baseboard_com_output"
    ]
  }
}
数字输入/输出 (Digital Input/Output)
(讨论中)
IO 板是一个专用硬件组件,通过 USB 端口连接到机器人。它支持 16 个或更多工作在 12V 或 24V 的 IO 引脚。某些 IO 引脚预定义了功能(如刹车灯或转向信号灯),而其他引脚可以由用户控制。
IO 引脚的状态:
{
  "topic": "/io_pins_state",
  "inputs": [
    [0, 0, 1, 1, 1, 0, 0, 0],
    [0, 0, 1, 1, 0, 0, 0, 0]
  ],
  "outputs": [
    [0, 0, 1, 1, 1, 0, 0, 0],
    [0, 0, 1, 1, 0, 0, 0, 0]
  ]
}
完整更新输出引脚:
{
  "topic": "/set_output_pins",
  "outputs": [
    [0, 0, 1, 1, 1, 1, 0, 0, 0],
    [0, 0, 1, 1, 1, 0, 0, 0, 0]
  ]
}
选择性更新输出引脚:
{
  "topic": "/modify_output_pins",
  "enable": [0, 9, 13],
  "disable": [2, 4, 6]
}
裸 IO 板状态 (Raw Io-board State)
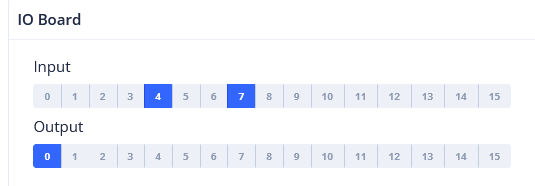
IO 板当前输入和输出的原始状态。
rtn = {
    "topic": "/raw_io_board_state",
    "inputs_active": [1, 0, 0, 1, 0, 0, 0, 0, 0, 0, 1, 1, 1, 1, 1, 0, 0, 1],
    "outputs_active": [1, 0, 0, 1, 0, 0, 0, 0, 0, 0, 1, 1, 1, 1, 1, 0, 0, 1],
}