定位 (Localization)
在地图上定位机器人,并查询周边兴趣点的位姿。
启动全局定位 (Start Global Positioning)
curl -X POST \
  -H "Content-Type: application/json"
  http://192.168.25.25:8090/services/start_global_positioning
参数
interface StartGlobalPositioningRequest {
  use_barcode?: boolean; // 默认为 true。
  use_base_map_match?: boolean; // 默认为 true。
}
可以通过 全局定位状态 (Global Positioning State) WebSocket Topic 监控反馈。
条码 (Barcode)
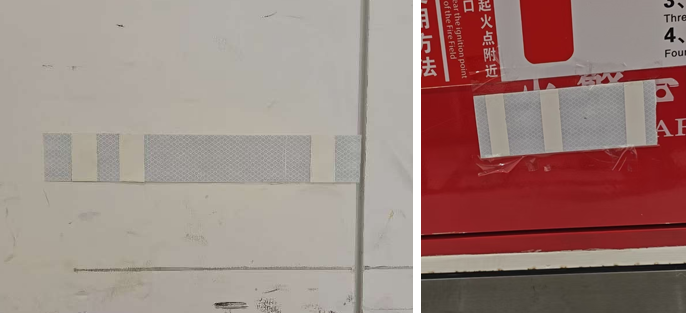
条码是由反光和不反光表面交替组成的标记。 现场的每个条码都包含唯一的 ID,使机器人能够在检测到条码时明确地确定其精确位置。
当 use_barcode 设置为 true 时,它的优先级高于基于点云的匹配。检测到的条码匹配始终被视为高度可靠。 要利用此功能,必须收集条码及其对应的位姿并将其添加到地图的 Overlays 中。
查询位姿 (Query Pose)
此 API 用于检索各种兴趣点 (POI) 的坐标。
例如,当机器人对接充电桩时,它会根据机器人的位置计算充电桩的位姿。
curl http://192.168.25.25:8090/services/query_pose/charger_pose
{
  "pose": {
    "pos": [4.179, -26.094],
    "ori": 3.18
  }
}
类似地,如果机器人(例如叉车或牵引机器人)停放在货物位置(例如托盘或挂车),系统可以从机器人当前位置推断出该位置的位姿。
curl http://192.168.25.25:8090/services/query_pose/pallet_pose
curl http://192.168.25.25:8090/services/query_pose/trailer_pose
{
  "pose": {
    "pos": [4.179, -26.094],
    "ori": 3.18
  },

  // 自 2.13.0 起。如果 reference == 'center_of_front_edge',返回的位姿是
  // 托盘或挂车前边缘的中心(新逻辑)。
  // 否则,位姿是托盘或挂车的中心(已弃用)。
  "ref": "center_of_front_edge"
}
货架位姿 (Rack Pose)
根据机器人当前位置计算顶升铁板前边缘或后边缘的位姿。这用于在地图上定义货架 POI 坐标。
通过 ref 查询参数指定对齐边缘:
center_of_front_edge(默认)— 顶升铁板前沿中心center_of_rear_edge— 顶升铁板后沿中心
curl http://192.168.25.25:8090/services/query_pose/rack_pose?ref=center_of_front_edge
{
  "pose": {
    "pos": [1.234, 5.678], // 货架边缘在世界坐标系下的 [x, y] 坐标
    "ori": 1.571 // 世界坐标系下的偏航角(弧度)
  },
  // 计算的是哪个边缘:"center_of_front_edge" 或 "center_of_rear_edge"
  "ref": "center_of_front_edge"
}