运动与底盘控制 (Motion & Chassis Control)
切换驱动模式、触发或释放急停,以及从底盘故障中恢复。
设置控制模式 (Set Control Mode)
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"control_mode": "auto"}' \
  http://192.168.25.25:8090/services/wheel_control/set_control_mode
参数
class SetControlModeRequest {
  control_mode: "auto" | "manual" | "remote";
}
使用 /wheel_state WebSocket Topic 监控当前的控制模式和车轮状态。
$ wscat -c ws://192.168.25.25:8090/ws/v2/topics
> {"enable_topic": "/wheel_state"}
< {"topic": "/wheel_state", "control_mode": "auto", "emergency_stop_pressed": true }
设置或清除急停 (Set or Clear Emergency Stop)
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"enable": true}' \
  http://192.168.25.25:8090/services/wheel_control/set_emergency_stop
参数
class SetEmergencyStopRequest {
  enable: boolean;
}
使用 /wheel_state WebSocket Topic 监控急停状态。
$ wscat -c ws://192.168.25.25:8090/ws/v2/topics
> {"enable_topic": "/wheel_state"}
< {"topic": "/wheel_state", "control_mode": "auto", "emergency_stop_pressed": true }
确认急停 (Confirm Emergency Stop)
当机器人在坡道上或处于指定的坡道区域(在 Overlays 中指定)时,即使按下急停,车轮也不会释放。警告消息将出现在 /alerts WebSocket Topic 中:
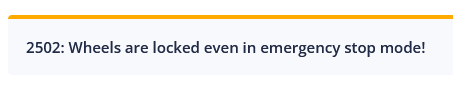
如果需要手动推动机器人,请使用以下命令确认释放车轮。
curl -X POST http://192.168.25.25:8090/services/confirm_estop
清除车轮错误 (Clear Wheel Errors)
curl -X POST http://192.168.25.25:8090/services/wheel_control/clear_errors
清除倾翻错误 (Clear Flip Error)
错误 8004 (倾翻错误) 表示发生了严重问题,例如机器人已侧翻。 这需要人工检查。问题解决后,使用此服务清除错误并使机器人恢复运行状态。
curl -X POST http://192.168.25.25:8090/services/monitor/clear_flip_error
清除打滑错误 (Clear Slide Error)
注意
实验性功能
错误 2008 (打滑错误) 表示机器人可能与不可见的障碍物发生了剧烈碰撞。在清除此错误之前需要进行人工检查。
curl -X POST http://192.168.25.25:8090/services/monitor/clear_slipping_error