标定 (Calibration)
校准 IMU、摄像头和激光雷达。执行时请将机器人停放在水平地面上,并清空周围区域。
重新校准 IMU (Recalibrate IMU)
启动 IMU 校准。在此过程中,机器人必须完全静止地停放在坚硬、平坦的地面上。
curl -X POST \
  -H "Content-Type: application/json" \
  http://192.168.25.25:8090/services/imu/recalibrate
此服务调用仅触发校准过程;实际过程通常需要 10 到 20 秒才能完成。
校准完成后,将通过 /action WebSocket Topic 发送通知。
成功输出示例:
{
  "topic": "/action",
  "timestamp": 1681733608.653,
  "email": "",
  "username": "",
  "deviceName": "718220110000909",
  "action": "recalibrate_imu",
  "message": "IMU calibration succeeded"
}
失败输出示例:
{
  "topic": "/action",
  "timestamp": 1681733580.702,
  "email": "",
  "username": "",
  "deviceName": "718220110000909",
  "action": "recalibrate_imu",
  "message": "error: IMU calibration failed. Failed to rotate to right"
}
校准陀螺仪刻度 (Calibrate Gyroscope Scale)
启动陀螺仪刻度校准。在此过程中,机器人必须完全静止地停放在坚硬、平坦的地面上。
curl -X POST \
  -H "Content-Type: application/json" \
  http://192.168.25.25:8090/services/imu/calibrate_gyro_scale
此服务调用仅触发校准过程;实际过程通常需要约 20 秒才能完成。
校准完成后,将通过 /action WebSocket Topic 发送通知。
成功输出示例:
{
  "topic": "/action",
  "timestamp": 1681733608.653,
  "email": "",
  "username": "",
  "deviceName": "718220110000909",
  "action": "calibrate_gyro_scale",
  "message": "Gyroscope scale calibration succeeded"
}
失败输出示例:
{
  "topic": "/action",
  "timestamp": 1681733580.702,
  "email": "",
  "username": "",
  "deviceName": "718220110000909",
  "action": "calibrate_gyro_scale",
  "message": "error: Gyroscope scale calibration failed. Please remove nearby obstacles."
}
Clear Gyro Scale (清除陀螺仪比例标定)
转发 imu_node 提供的 ROS 服务 /imu/clear_gyro_scale(std_srvs/Trigger)。清除 IMU 陀螺仪比例标定,将陀螺仪标记为未标定。
路由 (Route)
POST /ros/imu/clear_gyro_scale
请求 (Request)
无参数,无请求体。Accept 请求头会被忽略 — 响应始终为 application/json。
响应 (Response)
200 application/json:
{ "success": true, "message": "Gyro scale cleared." }
附加错误码 (Additional error codes)
| 状态码 | 含义 |
|---|---|
500 | imu_node 返回 success = false;响应体为其 message |
502 | ROS 服务调用失败 |
504 | ROS 服务超时不可用 |
示例 (Example)
curl -X POST http://192.168.25.25:8090/ros/imu/clear_gyro_scale
SDK 用法 (SDK usage)
import { RobotApi } from "@kingsimba/axbot-sdk/robotApi";

const api = new RobotApi({ apiBase: "http://192.168.25.25:8090" });
await api.clearGyroScale();
校准深度摄像头 (Calibrate Depth Cameras)
此服务将深度摄像头的点云与水平激光雷达的点云对齐。
在开始校准之前,请确保:
- 机器人位于平整、水平的地面上。
- 机器人正对着墙角或一个大型的长方体物体。
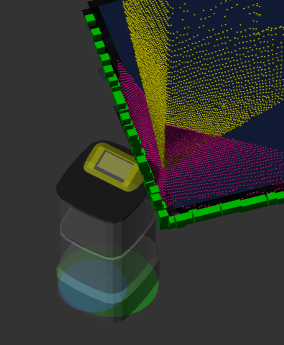
POST /services/calibrate_depth_cameras
校准深度摄像头遮罩 (Calibrate Depth Camera Masks)
某些深度摄像头可能会捕捉到机器人自身车体的一部分。此服务用于识别哪些像素应该被遮罩,以防止机器人误将自身视为障碍物。
在校准之前,请将机器人放置在一个开阔区域,且任何深度摄像头的视野内均无障碍物。
curl -X POST http://192.168.25.25:8090/services/calibrate_depth_camera_masks
校准双激光雷达位姿 (Calibrate Duo Lidar Poses)
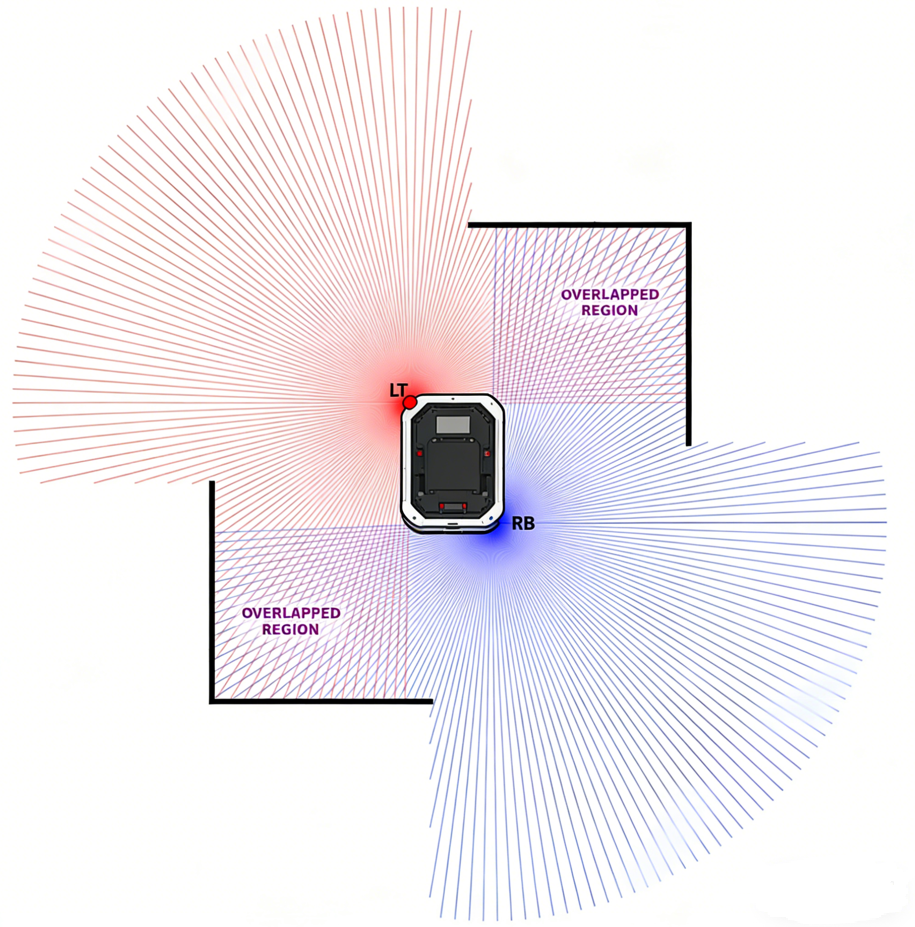
此服务用于校准安装在左前角和右后角的双激光雷达位姿。 仅当 "caps.supportsDuoLidar" 为 true 时才应调用此服务。
该服务接受一个可选的 calibration_step 参数,用于选择校准模式:
interface CalibrateDuoLidarPosesRequest {
  calibration_step?: "single_shot" | "right_wall" | "front_wall";
}
单次模式(默认)(Single Shot Mode)
在双激光雷达视野的重叠区域之一,必须有清晰的水平和垂直墙壁。
curl -X POST \
  -H "Content-Type: application/json" \
  http://192.168.25.25:8090/services/calibrate_duo_lidar_poses
右墙模式 (Right Wall Mode)
当难以找到两面垂直墙壁时,可使用此模式和前墙模式。只需要一面长墙。
校准期间,请确保:
- 机器人右侧应有一面长墙。
- 机器人右侧与墙壁之间的距离应为 1 – 2 米。
- 墙壁必须足够长,以便两个激光雷达都能看到。
- 墙壁与机器人右侧应精确平行——公差小于 0.5°。
- 地面应平坦。
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"calibration_step": "right_wall"}' \
  http://192.168.25.25:8090/services/calibrate_duo_lidar_poses
前墙模式 (Front Wall Mode)
先运行右墙模式,然后将机器人旋转面向同一面墙。
校准期间,请确保:
- 首先完成右墙模式校准。
- 墙壁必须足够长,以便两个激光雷达都能看到。
- 墙壁必须距离机器人至少 2 米。
- 墙壁可以大致与机器人前边缘平行——最大公差为 5°。
curl -X POST \
  -H "Content-Type: application/json" \
  -d '{"calibration_step": "front_wall"}' \
  http://192.168.25.25:8090/services/calibrate_duo_lidar_poses
Calibrate Mast Tick Base (校准顶升桅杆刻度基准)
转发 jack_mast_node 提供的 ROS 服务 /calibrate_mast_tick_base(std_srvs/Trigger)。触发顶升桅杆刻度基准校准。
路由 (Route)
POST /ros/jack_mast/calibrate_mast_tick_base
请求 (Request)
无参数,无请求体。Accept 请求头会被忽略 — 响应始终为 application/json。
响应 (Response)
200 application/json:
{ "success": true, "message": "..." }
附加错误码 (Additional error codes)
| 状态码 | 含义 |
|---|---|
500 | jack_mast_node 返回 success = false;响应体为其 message |
502 | ROS 服务调用失败 |
504 | ROS 服务超时不可用 |
示例 (Example)
curl -X POST http://192.168.25.25:8090/ros/jack_mast/calibrate_mast_tick_base